RoboMaster EP | 智能跟随
EP/S1机器人除了能按指定线路巡线运行外,还能利用机器人中预置的物体和行人模型识别目标。回顾之前介绍过的自动驾驶技术,我们是否可以利用机器人的图像识别技术去模拟自动驾驶避障的场景?EP/S1机器人又是如何识别行人的呢?以下就让我们一起学习和探究其中的奥秘吧。
图像识别的应用
图像识别,是指利用计算机对图像进行处理、分析和理解,以识别各种不同模式的目标和对象的技术,是应用深度学习算法的一种实践应用。我们生活中很多地方都用到了图像识别技术。比如人脸识别、人体姿态识别、自动驾驶、医学影像成像分析以及某些自动售货机上的摄像机都使用到了图像识别技术。现阶段图像识别技术使用比较普及的是人脸识别与物品识别,人脸识别主要运用在安全检查、身份核验与移动支付中;物品识别主要运用在商品流通过程中,特别是无人货架、智能零售柜等无人零售领域 。一般地,图像识别流程分为四个步骤:图像采集→图像预处理→特征提取→图像识别。
图像的采集
对图像中的目标进行分类或者识别,都必须对要识别的目标采集足够多的样本图像,图像采集可以通过拍摄或者从网络中采集得到例如,我们在训练AI模型时就是从拍摄采集的视频流中选择符合条件的静态图像做数据标记。因此,为了提高样本图像在识别模型训练中的可靠性,图像采集后会先经过图像数据预处理,排除对模型训练无帮助的图像信息,并按指定规格对图像数据进行保存。
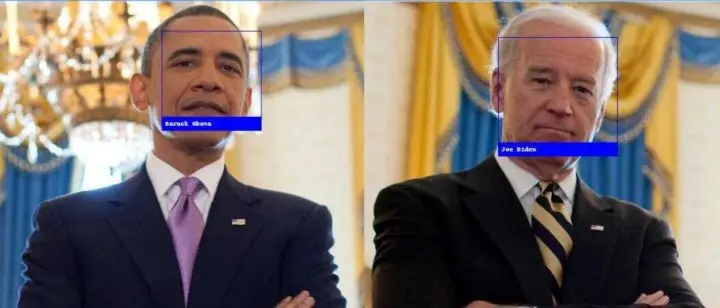
图像预处理是将每一个文字图像分检出来交给识别模块识别,这一过程称为图像预处理。在图像分析中,对输入图像进行特征抽取、分割和匹配前所进行的处理。处理过程包括调整图像灰度化、几何变换和图像增强等。
图像预处理的主要目的是消除图像中无关的信息,恢复有用的真实信息,增强有关信息的可检测性和最大限度地简化数据,从而改进特征抽取、图像分割、匹配和识别的可靠性。
图像预处理包含:
- 图像显示与存储原理
- 图像增强的目标
- 点运算:基于直方
- 的对比度增强
- 形态学处理
- 空间域处理、卷积
- 卷积的应用(平滑边缘检测、锐化等)
- 频率域处理:傅里叶变换、小波变换
特征提取
在机器学习、模式识别和图像处理中,特征提取从初始的一组测量数据开始,并建立旨在提供信息和非冗余的派生值(特征),从而促进后续的学习和泛化步骤,并且在某些情况下带来更好的可解释性。特征提取与降维有关。特征的好坏对泛化能力有至关重要的影响。(来自百度百科)
百度百科对特征提取的定义对同学们来说还是较难理解的。那下面呢,我给同学们简单举个例子让大家对特征提取有个初步的了解。
如图所示的猫,大部分人都会觉得这两只猫很相似,没什么不同。但是图像识别是要找不同特征的,那这两只猫有哪些特征明显不同呢?圈出的两只猫耳朵不同。
所以,特征就是区别不同类别目标的一个区分的尺度,不同特征对应不同类别。我们选择特性、提取特征,要尽量选择那些能区分其所属类别的特征,这样才能尽可能的提高目标识别的准确率。
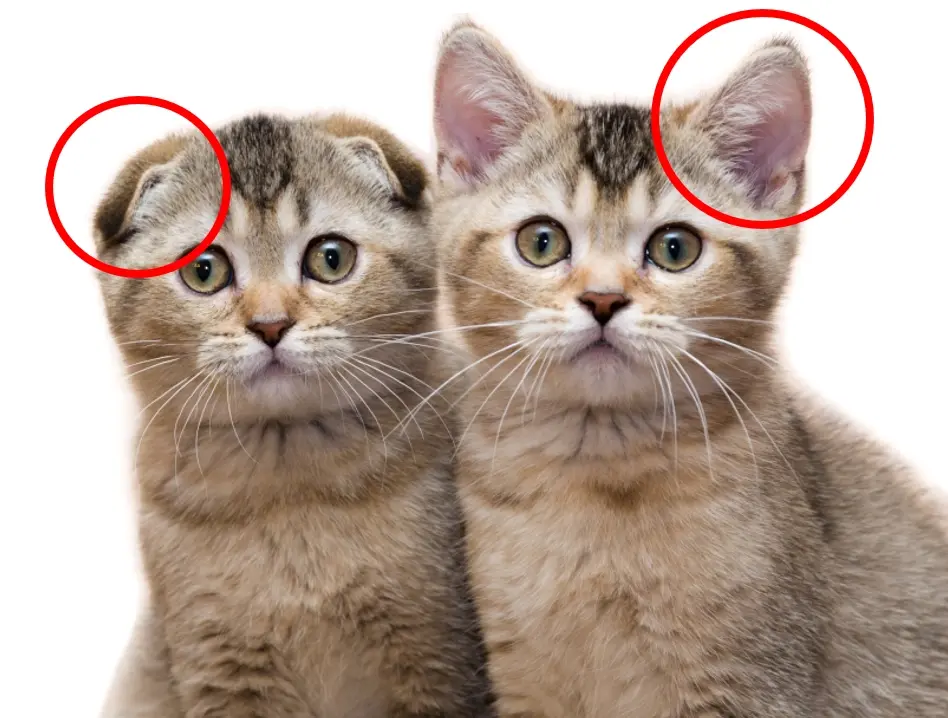
选择特性、提取特征
EP列表的含义
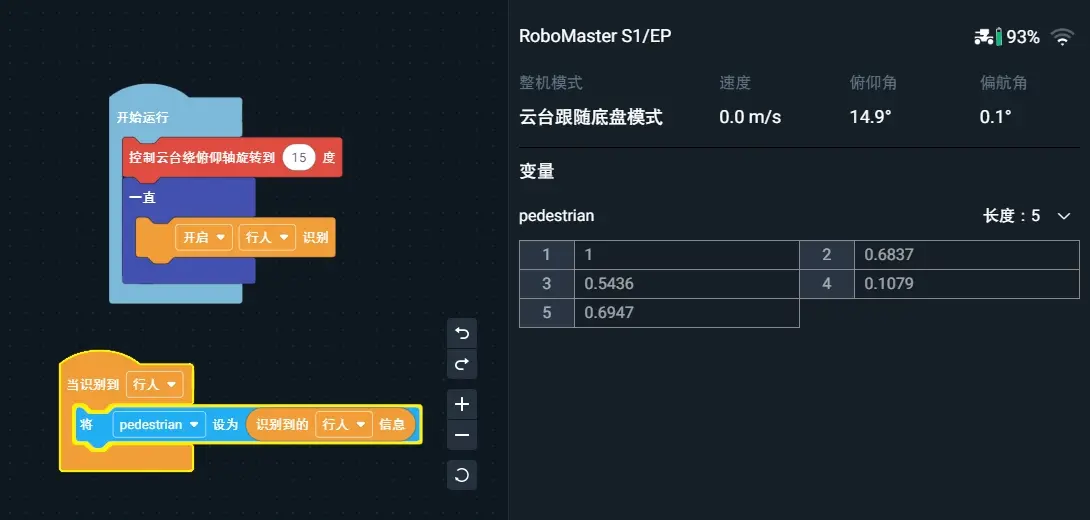
我们已经初步了解了图像识别的流程,那么机甲大师S1/EP是如何识别人体的呢?当然是通过提取人的关节特征点和人体头部特征等去识别的。由于机器人编程模块中已经帮我们略去了很多识别的步骤,这里我们只需要调用模块就可以识别人体了。识别到的行人信息模块,包含行人的数量、横坐标、纵坐标、行人宽度和行人高度。
我们编写程序,获取识别到的行人信息如图。
列表中各项的含义为:
第一项表示识别到行人的数量
第二项为行人的横坐标位置
第三项为行人的纵坐标位置
第四项为行人的宽度
第五项为行人的高度
活动探究
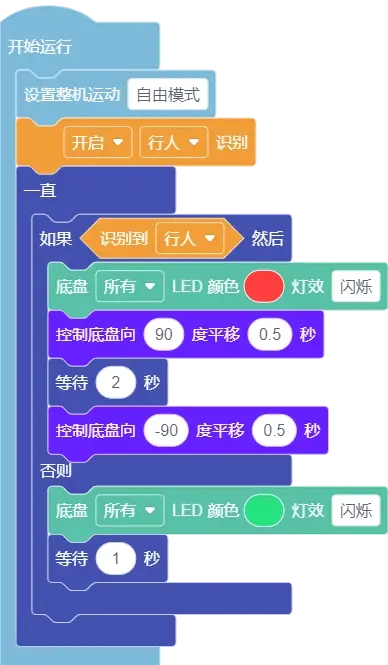
现在,你可以利用EP/S1机器人识别行人的技术,模拟机器人自动驾驶。试试使用EP/S1机器人编程实现行人识别并躲避行人,并设计具体躲避动作。